Svenska · Drones
DJI Mavic 3 vs Skydio 2: HindERundvikning och spårning jämförda
En fokuserad jämförelse av två mycket olika drönare, som testar hur Mavic 3:s nya sensorsystem mäter sig mot Skydio 2:s autonomi i verkliga hinder- och spårningsscenarier.
Inledning
Att välja mellan DJI Mavic 3 och Skydio 2 var förr ett val mellan två motsatta filosofier. Skydio bygger drönare vars hela existensberättigande är autonom spårning och hinderundvikning, och de är exceptionellt bra på just det. DJI har däremot länge tillverkat fantastiska drönare för flygfoto, men deras facit inom aktiv spårning och undvikning har varit svagare. Mavic 3 är DJI:s försök att sluta den luckan med ett betydligt större sensorarrangemang.
Denna jämförelse fokuserar specifikt på hinderundvikning och motivspårning, med verkligt material från serietillverkade exemplar. Den medvetet hoppar över de bredare funktionsuppsättningarna: kort sagt är Skydio 2 mycket bra på undvikning och spårning och medioker på det mesta annat, medan DJI:s drönare förblir starka för filmning men historiskt har halkat efter i autonomi.
Sensorhårdvara: Åtta mot allting
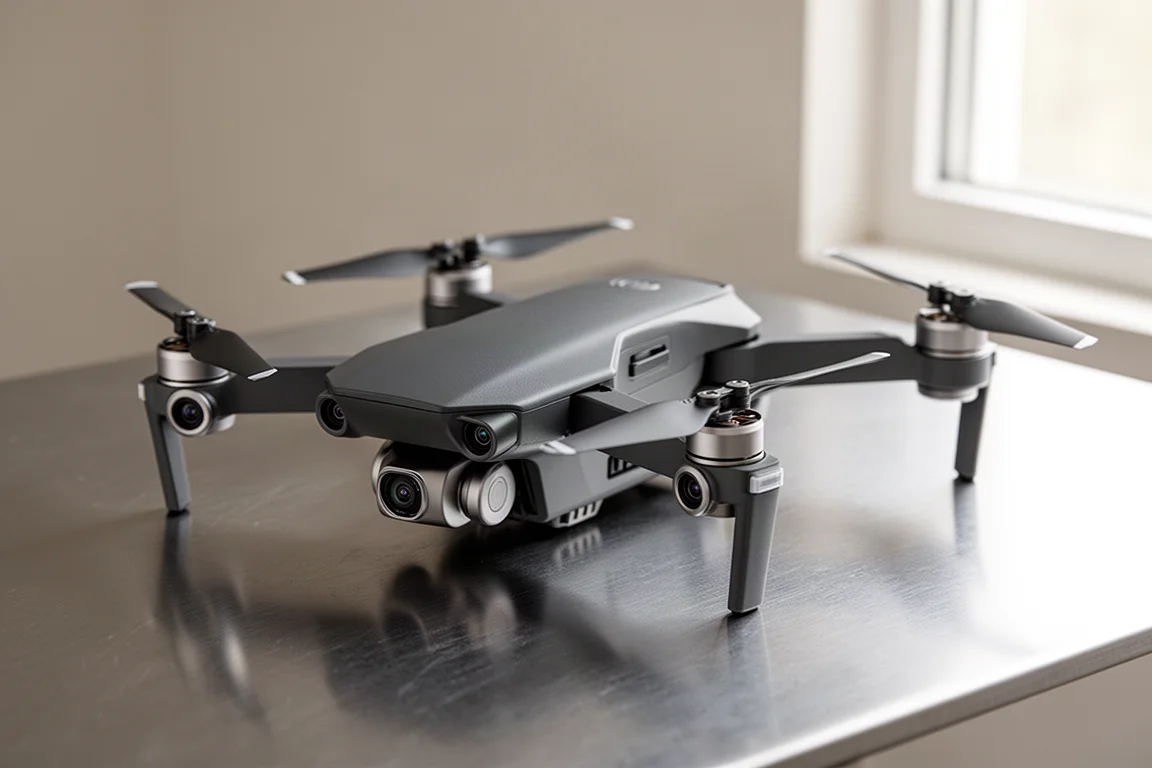
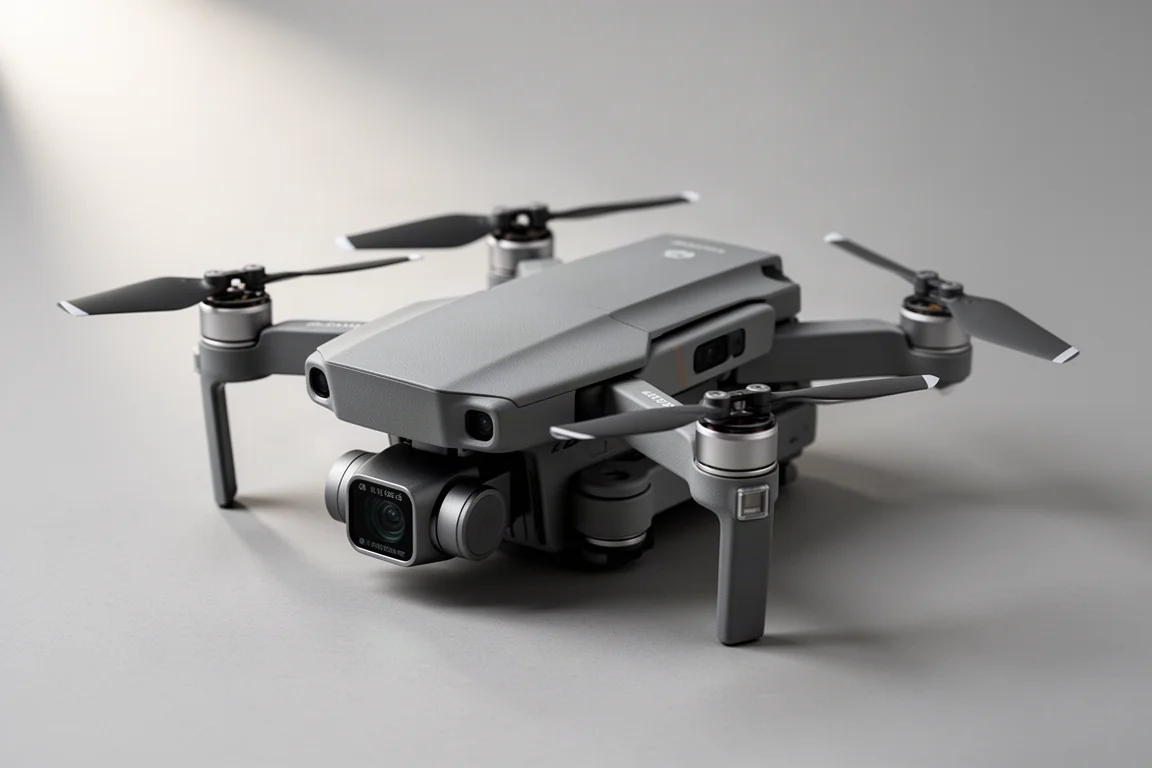
Mavic 3 har åtta dedikerade sensorer för hinderundvikning: två på ovansidan, två bakåtvända, två framåtvända och två på undersidan, med ytterligare markdetektering under. Skydio 2 tar en annan väg, med tre sensorer på ovansidan, tre på undersidan, plus att noskameran gör det mesta av det tunga lyftet.
Här är det ärliga beskedet: det råa antalet sensorer spelar långt mindre roll än hur systemet använder dem. Som testerna visar gäller den principen i båda riktningarna.
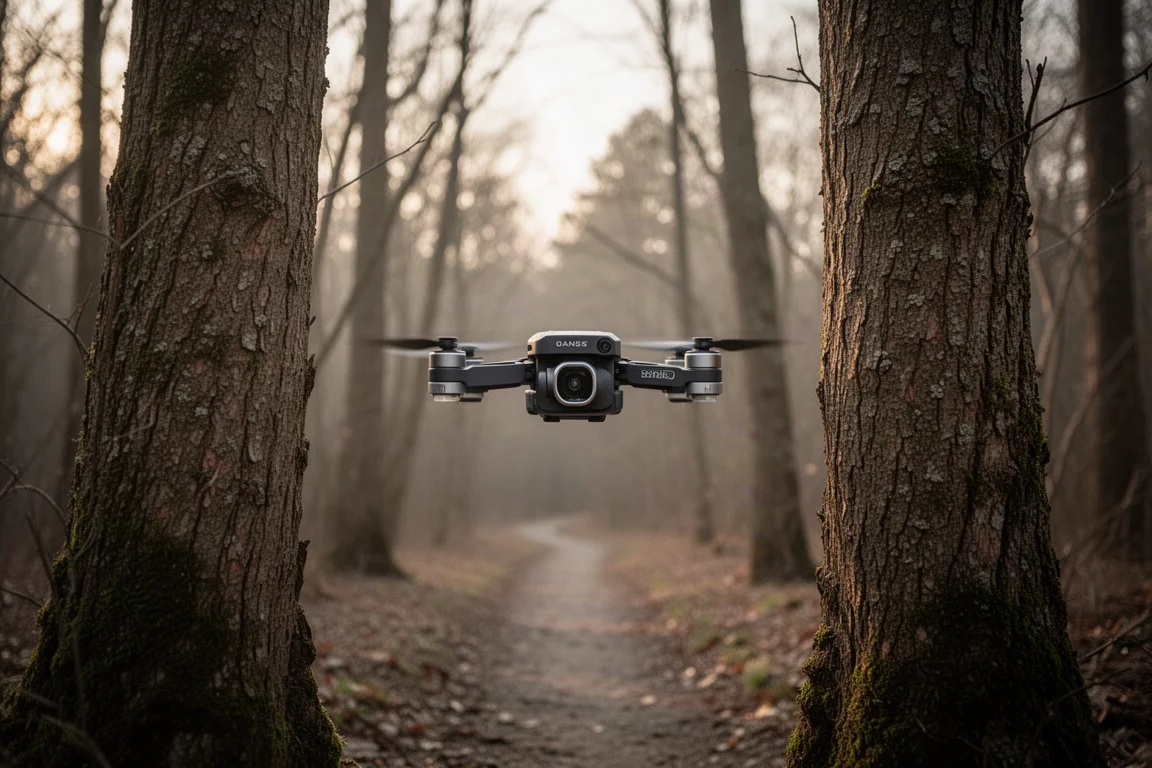
HindERundvikning: Hur Mavic 3 reagerar
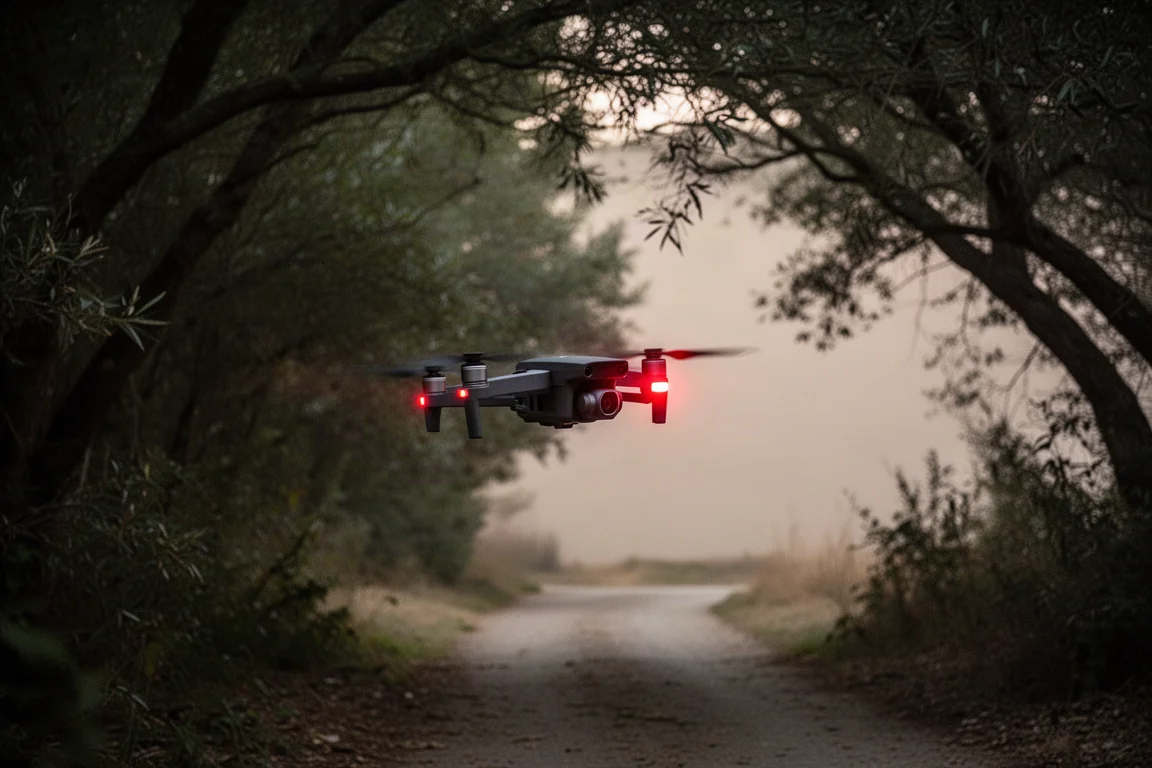
Om man ber den flyga framåt genom ett smalt gap mellan träd står Mavic 3 först emot, hittar sedan ett gap den känner sig bekväm med och smyger igenom. Vänd den och försök igen, och den kan i stället stiga över träden och bedöma att vägen över är den säkraste, medan du fortsätter trycka framåt. I varje scenario väljer den konsekvent ett av två alternativ: över eller runt.
Försiktigheten skalas med närheten. När den kommer inom ungefär fyra meter från ett objekt saktar den till cirka 12 km/h, och under tre meter sjunker den till runt 10 km/h, ungefär en rask promenad, oavsett riktning. Anmärkningsvärt är att en tidigare Mavic Air 2S kunde följa en cyklist i full cykelfart i samma läge, så Mavic 3:s hastighetstolerans framstår som mer konservativ just nu.
Drönaren hanterar också knepigare vinklar bra. När den glider sidledes in i grenar drifter den automatiskt framåt runt dem, och att flyga upp i tunna, nästan nakna grenar vägras bestämt, även i svagt skymningsljus med exponeringen öppen en hel steg. Mavic Air 2S, som saknar sensorer på ovansidan, flög rakt in i samma grenar och därefter i trubbel. Den är dock inte helt feg: siktar du den mot ett trångt gap mellan ett träd och en lyktstolpe tvekar den kort, och svänger sedan igenom i sista sekunden – ett humoristiskt liknande tics som Skydios “kör på”-beteende på trånga ställen.
Spårning med undvikning: Hastighetsgränsproblemet
Vid lanseringen har Mavic 3 ingen ActiveTrack. ActiveTrack 5.0 är planerad att anlända i en firmwareuppdatering i januari, så all spårning i denna jämförelse gjordes helt manuellt, med rutter som matchade dem Skydio 2 flög autonomt. ActiveTrack 5.0 lovar tre viktiga uppgraderingar: full hinderundvikning över hela drönaren under spårning, möjligheten att ange från vilken sida eller vinkel drönaren följer ifrån, samt betydligt större avstånd och höjder från motivet.
Manuellt handlar det hela om hastighetsgränser. När drönaren följer en cyklist längs en trädkantad kanal kryper den i 12 km/h tills den får avstånd till hinder, och kommer sedan ifatt i 20 km/h och spårar rent från sidan med endast vänster spak hållen. Undvikningspopupmanövrar styr drönaren runt större träd medan den behåller sitt avstånd, vilket ger ett faktiskt rent materal.
Problemet visar sig i skogen. På samma stig som nämns tidigare maxar drönaren nära 8 km/h med sensorer som utlöses på alla sidor, medan cyklisten helt enkelt trampar därifrån, även i lugnt tempo. Kärnproblemet är undvikningsbubblan: DJI erbjuder för närvarande bara tre alternativ (av, bromsa eller gå runt), och Mavic 3 håller en buffert på ungefär tre till fyra meter innan full hastighet tillåts, jämfört med Skydios tätare bubbla på en meter som låter den röra sig snabbt så länge bubblan hålls fri. DJI:s eget lanseringsmaterial visar drönaren som följer en mountainbiker i betydligt över promenadfart, så snabbare prestanda är lovat, men idag är hastighetstoleranserna den största svagheten.
Skydio 2: Autonomi i sitt element
Här visar Skydio 2 varför den finns. Tryck en gång på motivet, och den följer helt enkelt, utan ytterligare inmatning. En cyklist som passerar i ungefär 36 till 40 km/h spåras jämnt, kurvor hanteras av sig själv, och när cyklisten stannar och startar igen tar drönaren ifatt utan tvekan, utan att någonsin komma i närheten av att träffa något.
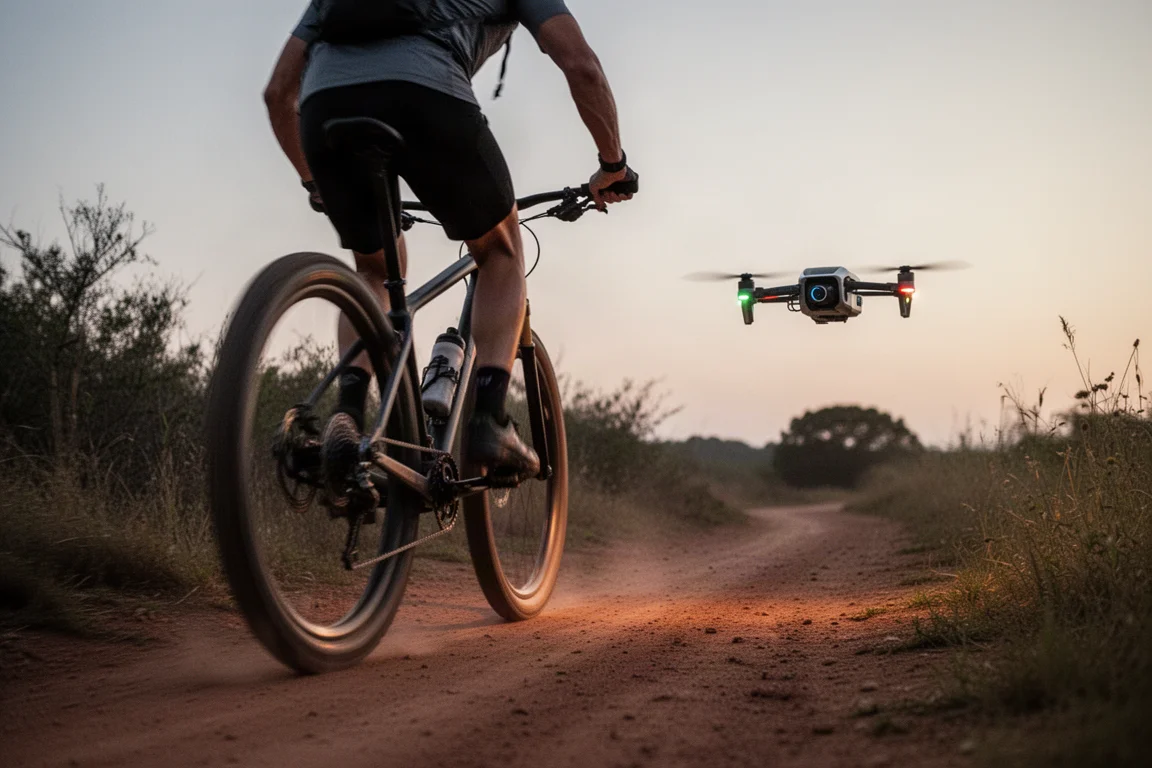
Den är inte felfri: när den ombeds följa från cyklistens vänstra sida på en trång plats bestämmer den sig till slut för att den vinkeln inte är genomförbar och faller i stället in bakifrån. Men det omdömet – att välja en säker följposition snarare än att köra på – är precis det som gör den så effektiv. Kort sagt gör den sitt jobb utan att krocka med något, och det är precis det den är bäst på.
Avancerad hemkomst: Redan här idag
En Mavic 3-funktion som finns tillgänglig från dag ett är Advanced Return to Home. Traditionell hemkomst flyger upp till en förinställd höjd, korsar över och sjunker. Den avancerade versionen väljer i stället den mest klokka rutten mellan punkt A och punkt B.
Planterad under trädtake omkring 160 meter bort vägrar drönaren att stiga, går ut genom en sidoficka i grenarna, undviker större kluster, svänger mot hemmaplan och ger sig av. Den är inte perfekt: när den anländer ovanför startpunkten vägrade den att sjunka genom en blockerad ficka och rapporterade platsen som olämplig för landning, vilket krävde en manuell landning. När den backades upp längs en väg omkring 40 till 50 meter flög den korrekt rakt ner längs vägen i stället för att återskapa ut- och returvägen, men den avslutade till slut ovanför träden efter att ha bedömt att landningsingångspunkten inte var genomförbar. Inga krascher skedde i något av fallen, och beteendet antyder att DJI kräver en fast ingångshöjd för landningszoner, ett område med uppenbart utrymme för förbättring.
Ett förbehåll till som är värt att veta: zoomobjektivet kommer inte att användas för ActiveTrack eller några automatiska materalägen, endast huvudkameran. Det är ett verkligt nedslag, eftersom en längre brännvidd ger ett mycket starkare fartintryck i spårningsmaterial, och DJI har kört ActiveTrack på betydligt sämre kameror i åratal.
Köpråd
Just nu står köpare fortfarande inför den gamla avvägningen: en superb autonom drönare som är svag på allt annat, eller en superb allt-i-ett-drönare vars autonomi fortfarande mognar. Mavic 3:s hinderundvikning är genuint imponerande och överlevde varje medvetet kraschförsök, även att svänga runt kvistar i skymningsljus. Om DJI kan leverera även 80 procent av Skydios autonomi när ActiveTrack 5.0 landar kommer den att passa många. Tills dess: om autonom sportspårning är din prioritet är Skydio 2 fortfarande det säkrare valet; vill du ha en stark allt-i-ett-kameradrönare och kan vänta på januari-uppdateringen är Mavic 3 den att hålla ögonen på.
Slutsats
Mavic 3 markerar verkliga framsteg för DJI inom hinderundvikning, med åtta sensorer, säker gapfinding och avancerad hemkomst som redan fungerar bra, främst begränsad av konservativa hastighetsgränser och väntan på ActiveTrack. Skydio 2 äger fortfarande ren autonomi och spårning. En fullständig head-to-head när ActiveTrack-firmware skeppas bör avgöra vilken filosofi som till slut vinner.
Vidare läsning
Relaterade recensioner
Drones
DJI Air 3 Active Track-recension: En smartare följdrone för cyklister och löpare
En månads test av DJI Air 3 i helt autonomt spårningsläge visar var den lyckas, var den misslyckas och hur du får bättre bildmaterial från den.
Drones
DJI Air 3-recension: 19 förändringar du bör känna till innan du köper
En heltäckande djupdykning i DJI Air 3, som täcker dual-lens-kamerasystemet, flygtiden, hinderundvikande, de nya kontrollerna och allt som förändrats jämfört med Air 2S.
Drones
DJI Air 3S-recension: Imponerande hinderundviklighet sätts på prov
Ett praktiktest av DJI Air 3S och dess nya LiDAR-sensor, testat genom träd, öppna fält och snabba spårningspass.